产品介绍
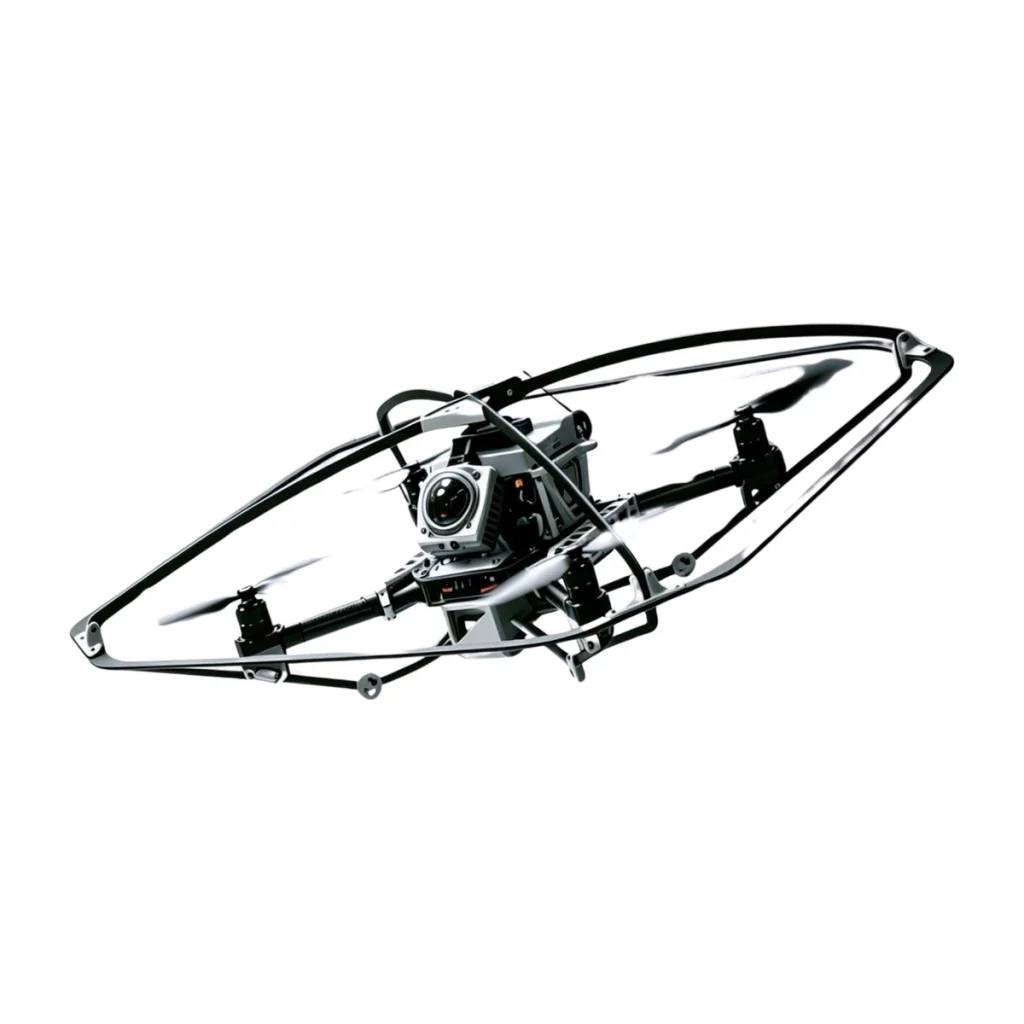
科研与巡检无人机是面向科研开发与教学实训的四旋翼平台,结合多传感器融合定位、碳纤维保护结构、定位与避障功能包、控制接口及仿真环境,支持从算法验证到受控真机测试的教学与研发流程。
核心配置包括 MID360S 激光雷达、Jetson Orin Nano Super 机载计算单元和 CUAV X7+ 飞控。软件环境为 Ubuntu 22.04、ROS2 Humble、MAVROS 与 Gazebo 11,默认配置 PX4 稳定版固件;具体交付配置与软件版本按设备清单确认。
开发示例涵盖 Offboard 起飞、悬停、平移与高度控制,以及 ArUco / April 标记识别和自主降落等方向,可作为教学和研发基础。定位效果、避障表现与飞行稳定性需针对实际环境测试,巡检项目还需匹配业务传感器与任务软件。
产品参数
| 产品形态 | 四旋翼科研无人机,配碳纤维保护架 |
|---|---|
| 整机尺寸(含保护架) | 684 × 684 × 211 mm |
| 轴距 | 500 mm |
| 整机重量(含电池与保护框) | 2.50 kg |
| 参考续航 | 10 分钟,实际随载荷、环境与飞行任务变化 |
| 电池 | 5300mAh / 45C / 4S |
| 飞控 | CUAV X7+,STM32H743 处理器 |
| 机载计算平台 | Jetson Orin Nano Super,8GB 内存 / 256GB 存储 |
| 激光雷达 | MID360S;水平 360° 视场、10Hz 点云帧率 |
| 软件环境 | Ubuntu 22.04 / ROS2 Humble / MAVROS / Gazebo 11 |
| 默认飞控固件 | PX4 稳定版,具体版本按交付确认 |
| 感知选配 | 深度相机、光流测距仪,按需求与配置清单确认 |
| 控制与示例 | Offboard 控制、标记识别与自主降落、定位与避障功能包 |
适用场景
科研开发与 SLAM 算法验证
适合高校、科研团队开展激光建图、融合定位、状态估计与路径规划验证。可先在 Gazebo 环境测试,再进入受控场地真机实验。雷达视野、环境纹理、通信、算法参数和计算负载都会影响结果,应记录测试条件与数据。
职业院校与无人机实训
可围绕飞控、传感器、ROS2、MAVROS 和 Offboard 控制组织课程。按仿真、基础控制、悬停与定位、任务集成分阶段训练,明确操作权限、起降区域和应急流程;培训内容与服务范围按项目确认。
室内与仓储巡检验证
可评估货架区域、室内空间的建图定位、受控路线飞行与图像采集。实际任务需要匹配相机、照明、业务识别软件和通信条件,并预留人机隔离空间。货物识别、盘点或巡检报告并非仅由机体自动实现,需要额外开发和验证。
桥梁、涵洞与隧道巡检验证
可围绕桥梁巡检、GPS 缺失环境下的建图定位、受控空间检查和地图采集评估方案。应核对通行宽度、气流、照明、信号、定位退化与起降条件,并确认所需业务传感器;不能直接承诺所有桥梁或隧道都可自主飞行。
赛事训练与仿真教学
可用于无人机算法训练、标记识别、自主降落和避障任务的课程或训练项目。先核对赛事规则、硬件限制和开发接口,再安排仿真与真机练习。训练方案应依据具体赛事要求设计,应用方向不代表该设备获得赛事认证或已完成相关参赛项目。
服务与使用说明
实际配置、软件和可交付任务以设备清单及测试结果为准。保护架可降低部分接触风险,但不代表不会碰撞或损坏。参考续航约 10 分钟,任务规划需预留起降与返航余量。巡检、教学、定制和开发服务按项目确认,价格不公开展示。
常见问题
科研与巡检无人机适合开展哪些研究?
可围绕 SLAM 建图、融合定位、状态估计、路径规划、避障算法和自主降落开展研究。通常先在仿真环境验证,再进入受控场地进行真机测试,记录环境与算法配置。
科研与巡检无人机在没有 GPS 的环境中如何定位?
可通过激光雷达等传感器融合与 SLAM 进行定位建图。实际效果受感知视野、环境特征和算法配置影响,室内、涵洞或隧道使用前需要完成定位与失效处理测试。
科研无人机支持哪些开发环境?
本平台采用 Ubuntu 22.04、ROS2 Humble、MAVROS 与 Gazebo 11,提供定位避障功能包和基础控制接口。交付前应确认具体软件版本、示例与接口文档。
无人机巡检项目需要准备哪些条件?
应明确检查对象、采集数据和报告要求,匹配相机或其他业务传感器,并确认起降区域、飞行空间、通信、照明、操作人员与任务软件。基础飞行平台不能直接等同于完整巡检系统。
科研与巡检无人机的续航如何安排?
本平台参考续航约 10 分钟,实际时间受电池状态、载荷、环境和飞行动作影响。教学与巡检任务应预留起降、返航和换电时间,依据实测安排单次任务。
带保护架的无人机是否可以直接在人群旁飞行?
保护架不能消除旋翼、碰撞和失控风险。演示与测试仍需明确人员距离、起降区域、操作权限和应急方案,并根据现场条件评估。