产品介绍
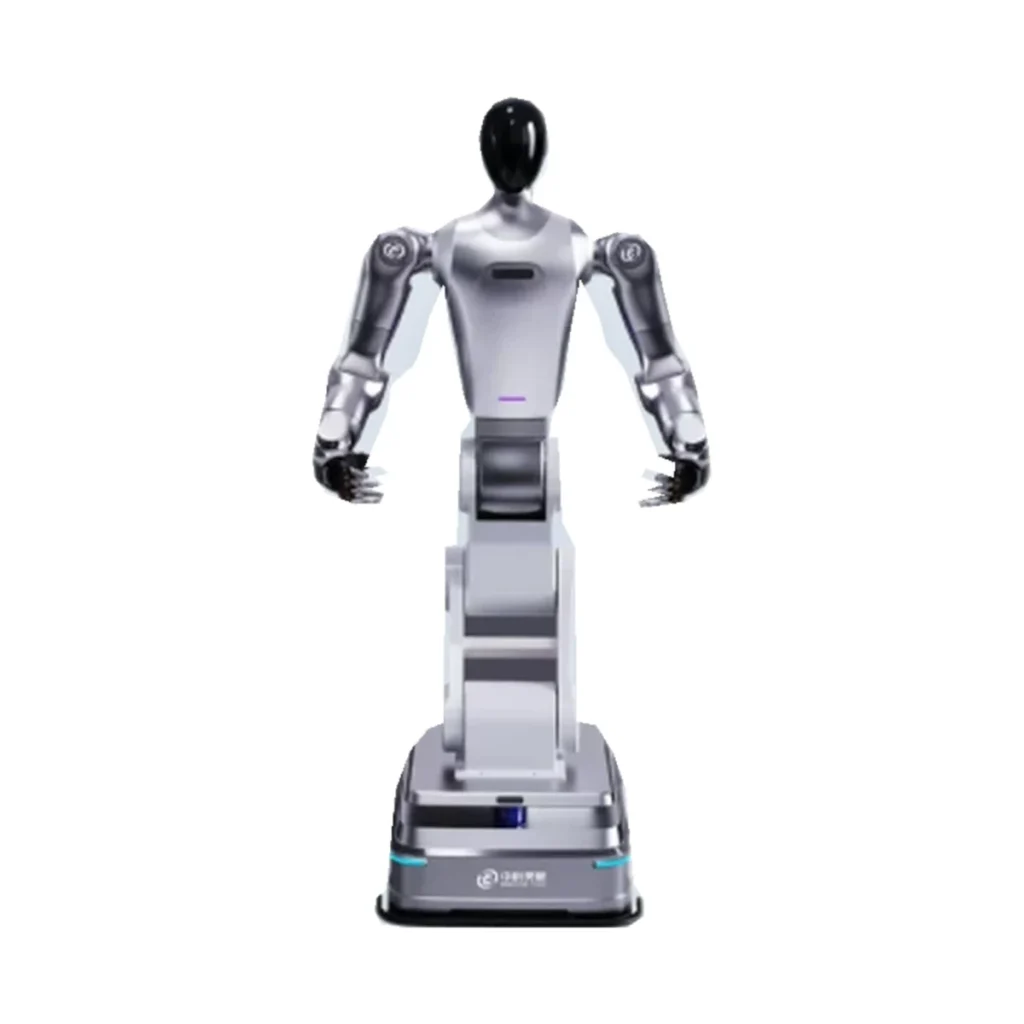
轮式人形机器人采用人形上肢与轮式底盘组合,在室内移动展示中兼顾交互形态与移动效率。现有资料列出全向移动、双臂协同、物料转运、巡检值守和场景定制等能力方向,可围绕接待、展示及受控作业设计方案。
轮式移动与双臂动作应按任务分开评估:先确认路线、地面与停靠精度,再核对手部或末端工具、目标物体、动作范围和操作控制。双臂形态本身并不意味着可以抓取所有物体或直接执行完整生产任务。
科研与自动化项目需要明确接口权限、传感器、任务软件和开发人员。迎宾讲解、巡检告警与物料转运涉及不同内容和业务系统,交付范围应逐项测试,不把产品示意或实验动作视为所有场景的现成功能。
产品参数
| 产品形态 | 人形上肢与轮式移动底盘 |
|---|---|
| 移动方向 | 全向移动,具体路线与通行能力需实测 |
| 上肢方向 | 双臂协同及动作展示,按软件和末端工具确认 |
| 展示方向 | 科技展演、迎宾、导览和交互内容配置 |
| 作业拓展 | 物料转运、巡检辅助、场景定制,需专项开发与验证 |
| 末端与负载 | 手部配置、抓取对象和载荷按规格书确认 |
| 开发支持 | 核对 SDK、接口权限、控制模式与软件版本 |
| 尺寸、速度与续航 | 按实际设备清单和任务测试确认 |
适用场景
科技展会与品牌展示
可组织人形上肢动作、轮式移动和主题内容展示,结合主持流程、音乐或品牌讲解安排环节。提前确认动作包、控制方式和停靠位置,并设置观众距离及应急接管方式。
企业展厅与迎宾导览
可围绕展区地图、讲解内容与参观路线设计方案,展示机器人形态与交互能力。语音、屏幕、知识问答和导航软件需逐项确认;轮式平台主要依赖适配地面,不默认能上下楼梯或跨越较高门槛。
科普教学与具身智能研究
适合围绕移动控制、双臂协调、感知与任务规划开展教学演示或研发验证。二次开发先确认接口、权限和设备配置,设置受控实验区;从算法验证到稳定应用需要开发和测试过程。
物料转运与操作辅助验证
可围绕固定路线、小范围取放或搬运任务评估方案。核对物体重量、尺寸、材质、抓取位置及末端工具,再测试移动停靠与双臂动作。复杂分拣、装配或生产节拍不应仅凭产品外形承诺。
室内巡检与值守演示
可评估指定路线移动、数据采集和异常提醒等辅助任务。实际业务需匹配传感器、点位、通信、任务平台与人工处置流程;机器人移动能力不等同于防爆、防水或成熟的无人值守安防系统。
服务与使用说明
项目开始前提供场地、任务对象、路线及期望效果,确认设备软件、接口与末端配置。动作和作业需设置安全范围、人工接管与急停流程。未经核对的尺寸、载荷、续航及工业适用性不作统一承诺。内容配置、运输、现场调试、人员支持和开发服务按项目确认,价格不公开展示。
常见问题
轮式人形机器人与双足机器人有什么区别?
轮式人形机器人使用轮式底盘移动,上肢保留人形或双臂结构。路线规划需考虑地面、门槛、坡度和通道,不能默认像双足机器人一样行走或上下楼梯。
双臂机器人是不是可以直接抓取任何物品?
不是。需要核对末端工具、负载、物体形状和抓取点,配置动作或算法并完成受控测试。双臂外形不代表已经具备通用抓取能力。
可以用于展厅讲解和迎宾吗?
可围绕路线、动作与讲解内容评估方案,但要确认语音、知识问答和导航软件。部署前先测试地面、人流、噪声和网络条件。
科研开发需要确认哪些资料?
需要确认设备规格、传感器、SDK、接口权限、控制模式及软件版本,并准备受控场地和开发人员。不同配置的开发范围可能不同。
能直接用于工业巡检或生产作业吗?
需要专项评估业务传感器、末端工具、环境、任务平台与验收方式。基础平台不能直接等同于完整工业系统,也不默认适用于危险或防爆区域。